Roboter-Forschung: Wie Maschinen bei Sturm und Nebel sicher navigieren
17.11.2026Für die Entwicklung zuverlässiger Navigationsalgorithmen für mobile Roboter bekommt Dr. Dong Wang vom Lehrstuhl für Robotik der Uni Würzburg eine DFG-Förderung von 230.000 Euro.
Selbstfahrende Fahrzeuge und autonome Roboter müssen auch bei widrigen Bedingungen wissen, wo sie sich befinden. Doch was, wenn Schnee die Kameras blendet, Nebel den Lasersensor trübt oder Dunkelheit jegliche Sicht nimmt?
Unter solchen Bedingungen können herkömmliche SLAM-Verfahren erheblich an Zuverlässigkeit verlieren oder sogar versagen. – das sind die Verfahren, mit denen Roboter gleichzeitig ihre eigene Position schätzen und eine Karte der Umgebung erstellen.
System bewertet Vertrauenswürdigkeit der Schätzungen
Um das Versagen von SLAM zu verhindern, verfolgt Dr. Dong Wang vom Lehrstuhl für Robotik der Universität Würzburg einen vielversprechenden Ansatz: Er möchte das Problem von innen lösen.
Der Würzburger Forscher arbeitet an einem System, das kontinuierlich bewertet, wie vertrauenswürdig die eigenen Schätzergebnisse gerade sind. Statt selbstbewusst in die Irre zu laufen, erkennt der Roboter, wann die Sensorlage kritisch wird, und schaltet auf konservative Navigationsstrategien um.
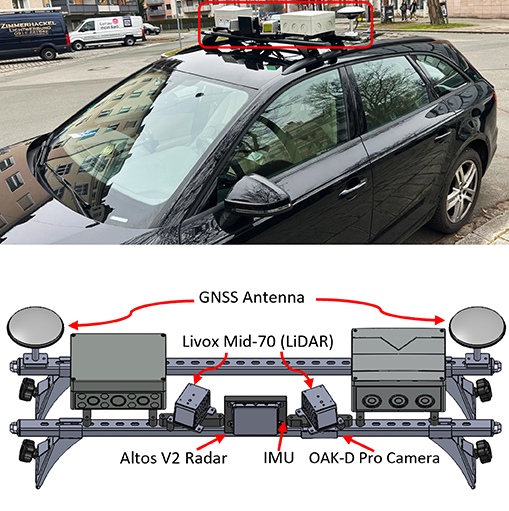
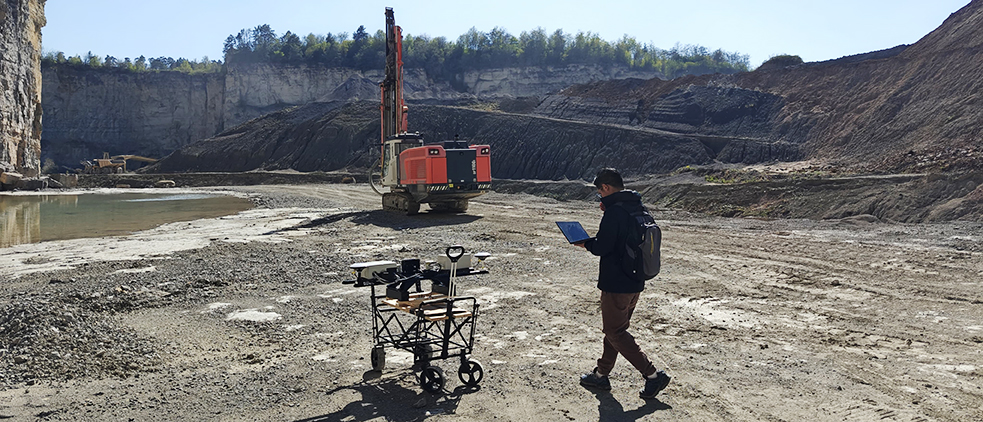
Dafür integriert Wang vier sich ergänzende Sensortypen – von einer herkömmlichen Kamera über Wärmebild und Radar bis hin zu modernem FMCW-LiDAR. Zudem setzt er generative KI-Modelle ein, um gefährliche Szenarien virtuell durchzuspielen.
Projektleiter mit bemerkenswerter Karriere
Für die Entwicklung und wissenschaftliche Untersuchung dieses Ansatzes fördert die Deutsche Forschungsgemeinschaft (DFG) Wangs Projekt „Reliability-Aware Multimodal SLAM for Long-Term Autonomy in Harsh Environments“ mit rund 230.000 Euro.
Als Basis diente ein in Nürnberg entwickeltes hybrides Sensorsystem, das Dr. Wang während seiner wissenschaftlichen Beschäftigung dort mitentwickelt hat. Das zweijährige Projekt startet am 1. Januar 2027 und wurde gemeinsam mit der Technischen Hochschule Nürnberg Georg Simon Ohm beantragt.
Die DFG-Förderung ist der vorläufige Höhepunkt einer bemerkenswerten wissenschaftlichen Entwicklung:
Dong Wang hat erst im Sommer 2026 an der Graduate School of Science and Technology (GSST) der Uni Würzburg mit der höchsten Auszeichnung „summa cum laude“ promoviert. Betreut wurde er von den Professoren Stefan May (Nürnberger Technische Hochschule Georg Simon Ohm) und Andreas Nüchter (Universität Würzburg) im Rahmen des BayWISS-Verbundkollegs „Digitalisierung“. BayWISS, das Bayerische Wissenschaftsforum, fördert Kooperationen zwischen Universitäten und Hochschulen für angewandte Wissenschaften in Bayern.
Dr. Wang kann auf eine Reihe von Auszeichnungen zurückblicken: Er erhielt den BayWISS Award 2025 für herausragende Forschungsbeiträge und ein Fellowship des Bavarian Institute for Digital Transformation (BIDT). Dazu belegte er mehrere Spitzenplatzierungen beim RoboCup, dem weltweit wichtigsten Wettbewerb für Roboter.
Mitgründer des Startups Harsher UG
Parallel zu seiner Forschung gründete Dong Wang mit einem ehemaligen Doktoranden der Universität Bonn die Harsher UG. Das junge Unternehmen erprobt, wie sich moderne Navigationstechnologien in der Praxis einsetzen lassen – etwa für autonome Feldroboter oder Inspektionsdrohnen in gefährlichen Umgebungen.
„Die DFG-Förderung ermöglicht es mir, an der Universität methodisch fundierte Grundlagenforschung zu betreiben. Gleichzeitig hilft mir meine unabhängige unternehmerische Tätigkeit, die praktischen Herausforderungen autonomer Systeme im Blick zu behalten“, erklärt der Wissenschaftler.
Forschungssoftware mit der Community teilen
Wenn Dong Wang sein System entwickelt hat, möchte er die Forschungssoftware und die Datensätze nach den FAIR-Prinzipien veröffentlichen. So können andere Forschende die Ergebnisse nachvollziehen und weiterentwickeln.
Weitere Bilder